定义f:Rn→R,f(x):=e−∣∣x∣∣其中∣∣⋅∣∣是Rn上的欧氏范数。证明lim∣∣a∣∣→+∞f(a)f∗f(a)=2∫Rnf(x)dx
1. 视为含参数积分极限问题
这里的观点是,把I(a):=f(a)f∗f(a)=∫Rnf(x)exp(−∣∣x−a∣∣+∣∣a∣∣)dx看作是一个含参数a的积分,然后我们需要求∣∣a∣∣→∞的极限。
1.1 直接尝试控制收敛注定失败
令ga(x):=f(x)exp(−∣∣x−a∣∣+∣∣a∣∣),这里如果我们单纯看被积分对象其中的exp(−∣∣x−a∣∣+∣∣a∣∣),固定x然后考虑∣∣a∣∣→+∞的渐近行为,那么由于−∣∣x−a∣∣+∣∣a∣∣=∣∣x−a∣∣+∣∣a∣∣∣(∣∣a∣∣−∣∣x−a∣∣)∣≤∣∣x−a∣∣+∣∣a∣∣∣∣x∣∣→0因此如果我们固定x, 那么当∣∣a∣∣→+∞的时候exp(−∣∣x−a∣∣+∣∣a∣∣)→1那么在逐点收敛下ga(x)→f(x)从而整体积分收敛到∫f。但是这里有一个问题,我们交换积分与极限的依据是什么呢? 是控制收敛吗?
- 在lim∣∣a∣∣→+∞∫Rnha(x)dx,a∈Rn本身是可以适用控制收敛定义的。我们只需要考虑任意(ak)⊂Rn并且∣∣ak∣∣→+∞的序列,假设对 a.e. x∈Rn成立hak(x)→h(x)然后如果可以证明总是存在一个H(x)∈L1(Rn)使得对任意x∈Rn都有∣hak(x)∣≤H(x)那么就有∫Rnhak(x)dx→∫Rnh(x)dx因为这对于所有的(ak)序列都成立,从而lim∣∣a∣∣→+∞∫Rnha(x)dx=∫Rnh(x)dx
但问题是ga(x)的控制函数是什么呢?其实这样的控制函数并不存在,根本原因在于,此处在于这一族函数当中存在一个“移动的凸起”。
为了方便理解,我们看下面一个更简单的例子:
考虑Rn→R的一族含参数a∈Rn的函数ha(x):=1B(a,1)(x)这一族函数都是可积的,并且积分∫Rnha(x)dx=∣B(a,1)∣=∣B(0,1)∣于是我们可以说lim∣∣a∣∣→∞∫Rnha(x)dx=lim∣∣a∣∣→∞∣B(0,1)∣=∣B(0,1)∣然而如果我们考虑控制收敛定理,这是断然行不通的。因为控制收敛定义要求我们,寻找一个与a无关的H∈L1(Rn)满足对任意x∈Rn都有ha(x)≤H(x)然而这根本不可能。因为这相当于我们的H(x)必须满足supa∈Rnha(x)≤H(x)但是由于hx(x)=1,从而必然有H(x)≥1。但是这样的函数绝不可能是L1(Rn)当中的函数。
在“问题0”对应的一族函数{ga(x)}中也存在这样一个“移动的凸起”。同样的道理,对ga(x)而言,根本不存在一个G(x)同时满足:
- supa∈Rn∣ga(x)∣≤G(x)
- G∈L1(Rn)
因为我们发现gx(x)=1于是supa∈Rn∣ga(x)∣≥1,∀x∈Rn
可如果G(x)≥1就一定会与G∈L1(Rn)矛盾。
1.2 分段估计的解决方案
其实这种“移动的凸起”并非是一般的Rn中也有的现象,我们可以先看一个一维的简单情形:
令f(x):=e−∣x∣,然后我们定义一族函数ha(x):=f(x)+f(a−x),a∈R然后我们试图计算lim∣a∣→+∞∫Rha(x)dx我们同样发现:
- 对于固定的x,ha(x)→f(x)
- 存在移动的凸起(x=a),从而控制收敛一定失败。
不过我们可以借助分段估计当中的思路来把ha(x)在R上的积分拆成三个部分:x=0附近以及x=a附近,除此以外的其他部分,原因如下图:
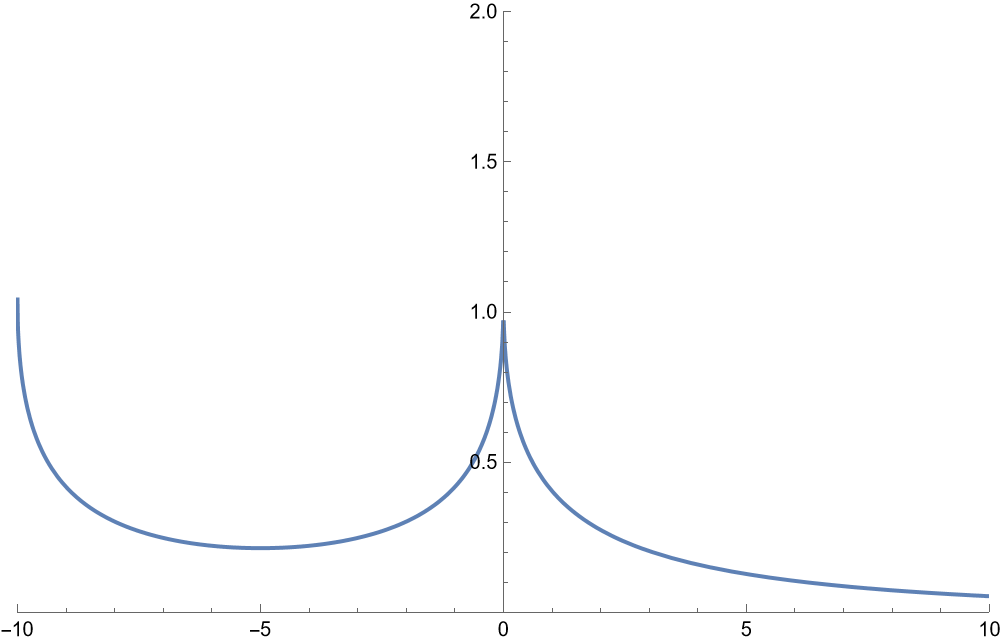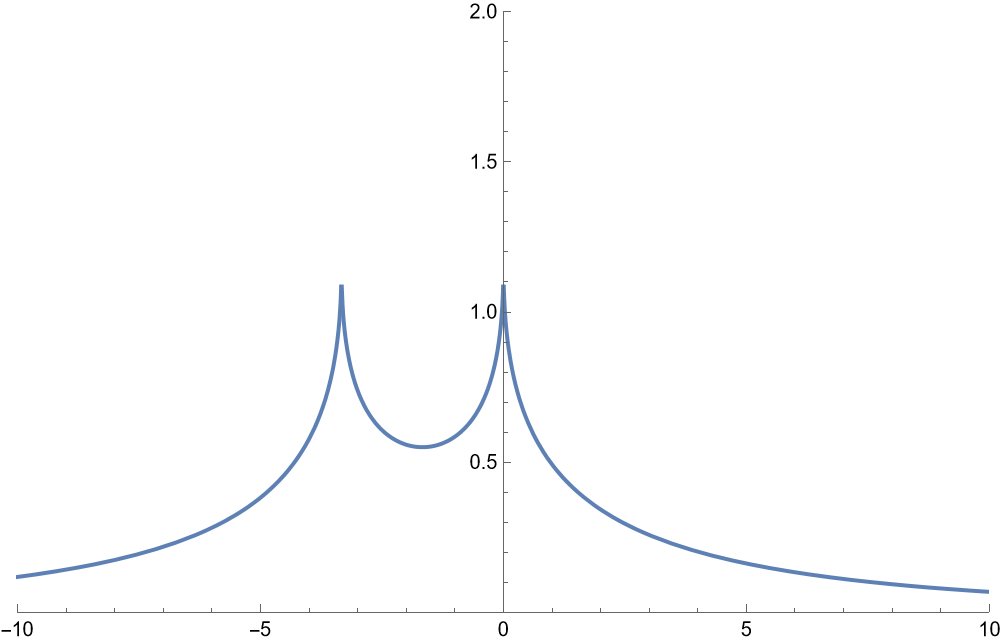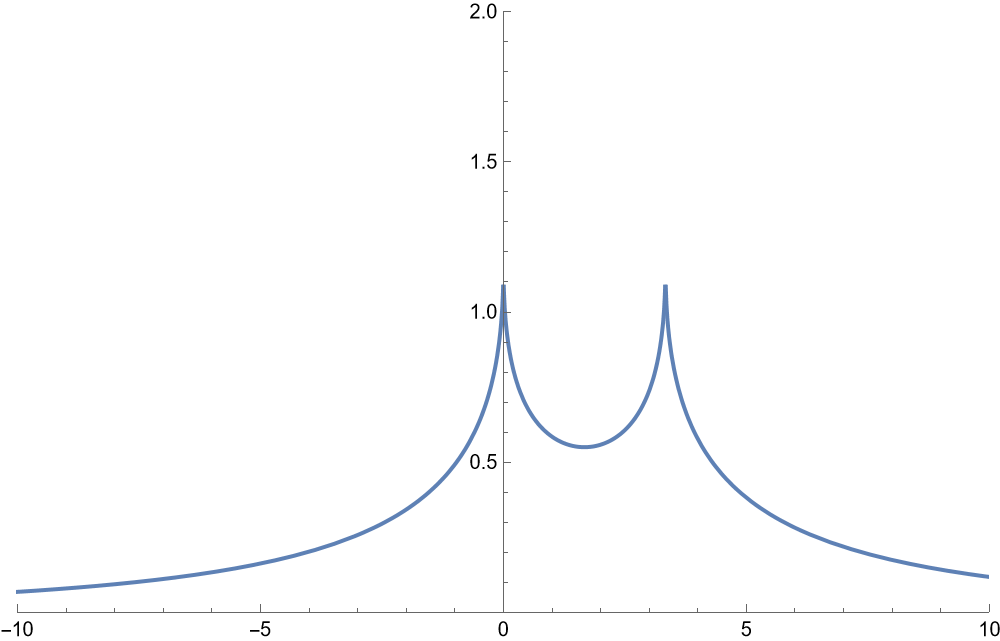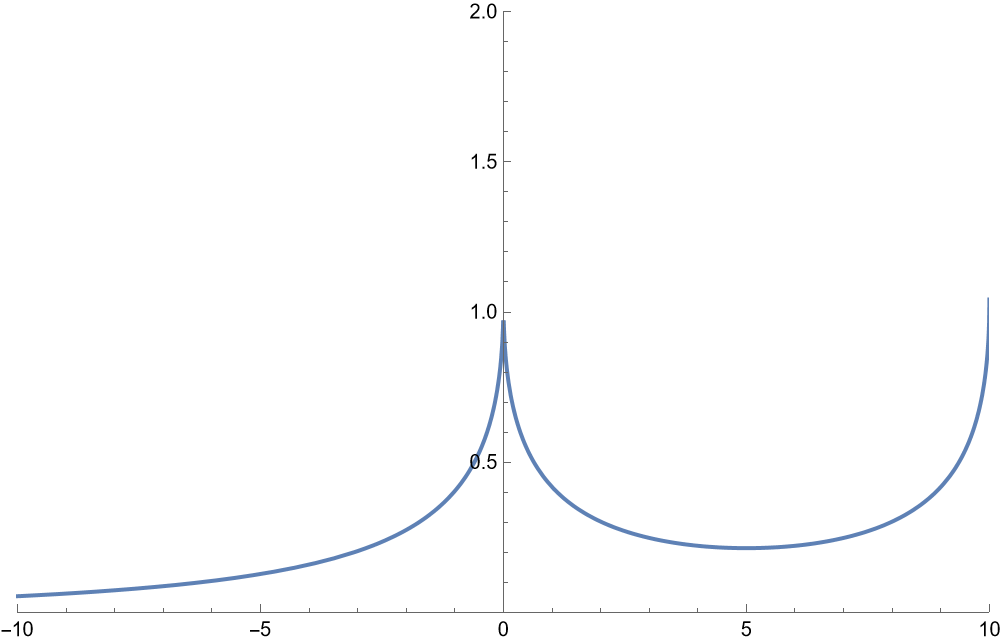
根据分段:∫Rha(x)dx=∫∣x∣≤R∗dx+∫∣x−a∣≤R∗dx+∫∣x∣>R,∣x−a∣>R∗dx
- ∣x∣≤R的部分,因为∫ha(x)1∣x∣≤R(x)dx=∫∣x∣≤Rf(x)dx+∫∣x∣≤Rf(x−a)后面的部分由于f(x−a)1∣x∣≤R逐点收敛到0,并且拥有控制函数supaf(x−a)1∣x∣≤R≤1∣x∣≤R从而对任意R>0都有lim∣a∣→+∞∫∣x∣≤Rf(x−a)=0那么根据控制收敛定理,我们得到∫∣x∣≤R∗dx=∫Rha(x)1∣x∣≤R(x)dx→∫Rf(x)1∣x∣≤R(x)dx
- ∣x−a∣≤R的部分,相当于被积分函数为ha(x)1∣x−a∣≤R(x)。与上面情况类似的分析过程,∫ha(x)1∣x−a∣≤R(x)dx=∫∣x−a∣≤Rf(x)dx+∫∣x−a∣≤Rf(a−x)dx=∫∣y∣≤Rf(y+a)dy+∫∣y∣≤Rf(y)dy然后用类似的控制收敛过程得到∫∣x−a∣≤R∗dx=∫Rha(x)1∣x−a∣≤R(x)dx→∫Rf(x)1∣x∣≤R(x)dx
- 对于最后剩余的部分∣x∣>R并且∣x−a∣>R我们有∫∣x∣>R,∣x−a∣>Rha(x)dx=∫∣x∣>R,∣x−a∣>Rf(x)dx+∫∣x∣>R,∣x−a∣>Rf(x−a)dx=2∫∣x∣>R,∣x−a∣>Rf(x)dx=2∫∣x∣>Rf(x)dx−2∫a−Ra+Rf(x)dx其中由于0≤∫a−Ra+Rf(x)dx≤2Rf(a−R)=2Re−∣a−R∣对任意固定的R当∣a∣→+∞的时候这部分的极限为0。从而lim∣a∣→+∞∫∣x∣>R,∣x−a∣>Rha(x)dx=2∫∣x∣>Rf(x)dx因为f(x)∈L1(R)从而尾部的积分关于R是一个无穷小oR(1)
于是I:=lim∣a∣→+∞∫Rha(x)dx=2∫∣x∣≤Rf(x)dx+oR(1)那么我们只要令R→+∞就可以消去余项,得到I=2∫Rf(x)dx
仿照这个思路,我们可以把经验同样用在“问题0”的解决当中。对于足够大的∣∣a∣∣(具体来说∣∣a∣∣>2R),同样用一个半径参数R>0把整个空间分割为三个部分Rn=Ω0,R∪˙Ωa,R∪˙Ω∞,R其中Ω0,R:={x:∣∣x∣∣≤R},Ωa,R:={x:∣∣x−a∣∣≤R}以及Ω∞,R:={x:∣∣x∣∣>R,∣∣x−a∣∣>R}然后把整个Rn上的积分分割为对应的三个部分的积分。
- 在Ω0,R上,当x∈Ω0,R的时候,由于−∣∣x−a∣∣+∣∣a∣∣≤∣∣x−a∣∣+∣∣a∣∣∣∣x∣∣≤∣∣x−a∣∣+∣∣a∣∣R≤∣∣a∣∣−R+∣∣a∣∣R≤2∣∣a∣∣−RR于是在Ω0,R当中对于足够大的∣∣a∣∣有exp(−∣∣x−a∣∣+∣∣a∣∣)≤exp(2∣∣a∣∣−RR)<2此外对于固定的x有ga(x)1Ω0,R(x)→f(x)1Ω0,R(x)从而根据控制收敛定理lim∣∣a∣∣→+∞∫ga(x)1Ω0,R(x)dx=∫Ω0,Rf(x)dx
- 在Ωa,R上和上面类似的分析,当x∈Ωa,R的时候我们可以利用Lebesgue积分的平移不变性来进行换元:∫∣∣x−a∣∣≤Rga(x)dx=∫∣∣x−a∣∣≤Rf(a)f(x)f(x−a)dx=∫∣∣y∣∣≤Rf(a)f(y+a)f(y)dy然后经过上面的估计,我们知道在∣∣y∣∣≤R的时候f(a)f(y+a)=exp(−∣∣y+a∣∣+∣∣a∣∣)<2然后由于f(a)f(y+a)f(y)1Ω0,R(y)逐点收敛到f(y)1Ω0,R(y)于是根据控制收敛定理∣∣a∣∣→+∞lim∫∣∣x−a∣∣≤Rga(x)dx=∣∣a∣∣→+∞lim∫∣∣y∣∣≤Rf(a)f(y+a)f(y)dy=∫Ω0,Rf(y)dy
- 在Ω∞,R:令u:=∣∣x∣∣以及v:=∣∣x−a∣∣整个被积分函数可以看作是ga(x)=exp[−(u+v−∣∣a∣∣)]我们想要得到其在Ω∞,R上的一个积分的上界估计,如果考虑积分的逐项估计的话,就需要在u>R,v>R的范围内得到u+v−∣∣a∣∣的一个下界估计。首先想到u+v−∣∣a∣∣≥u+v−u+v
联想到一个结果:
存在一个正实数c使得u+v−u+v≥cmin{u,v}对任意正实数u,v成立。
根据这个结果此外再把u>R,v>R的平面上的区域分割为两个部分,分别为u≤v以及u>v从而ga(x)≤exp[−(u+v−u+v)]≤exp(−cmin{u,v})此外由于Ω∞,R={u>R,v>R}=(Ω∞,R∩{u≤v})∪˙(Ω∞,R∩{u>v})于是∫Ω∞,Rga(x)dx≤∫Ω∞,Rexp(−cmin{u,v})dx≤∫Ω∞,R∩{u≤v}∗+∫Ω∞,R∩{u>v}∗≤∫∣∣x∣∣>Rexp(−cu)dx+∫∣∣x−a∣∣>Rexp(−cv)dx=∫∣∣x∣∣>Rexp(−c∣∣x∣∣)+∫∣∣x−a∣∣>Rexp(−c∣∣x−a∣∣)dx≤2∫∣∣x∣∣>Rexp(−c∣∣x∣∣)
- 此处用到结果:对于可测集合A,B以及非负可测函数f有∫A∪Bf≤∫Af+∫Bf这是因为1A∪B≤1A+1B。于是被积对象f⋅1A∪B≤f⋅1A+f⋅1B
因此最后limsup∣∣a∣∣→+∞∫Ω∞,Rga(x)dx≤2∫∣∣x∣∣>Rexp(−c∣∣x∣∣)=oR(1)
综合上面三个区域积分的估计结果,我们得到lim∣∣a∣∣→+∞f(a)f∗f(a)=2∫Ω0,Rf(x)dx+oR(1)然后由于f∈L1(Rn)两边对R取极限消去尾部得到lim∣∣a∣∣→+∞f(a)f∗f(a)=2∫Rnf(x)dx
2. 推广